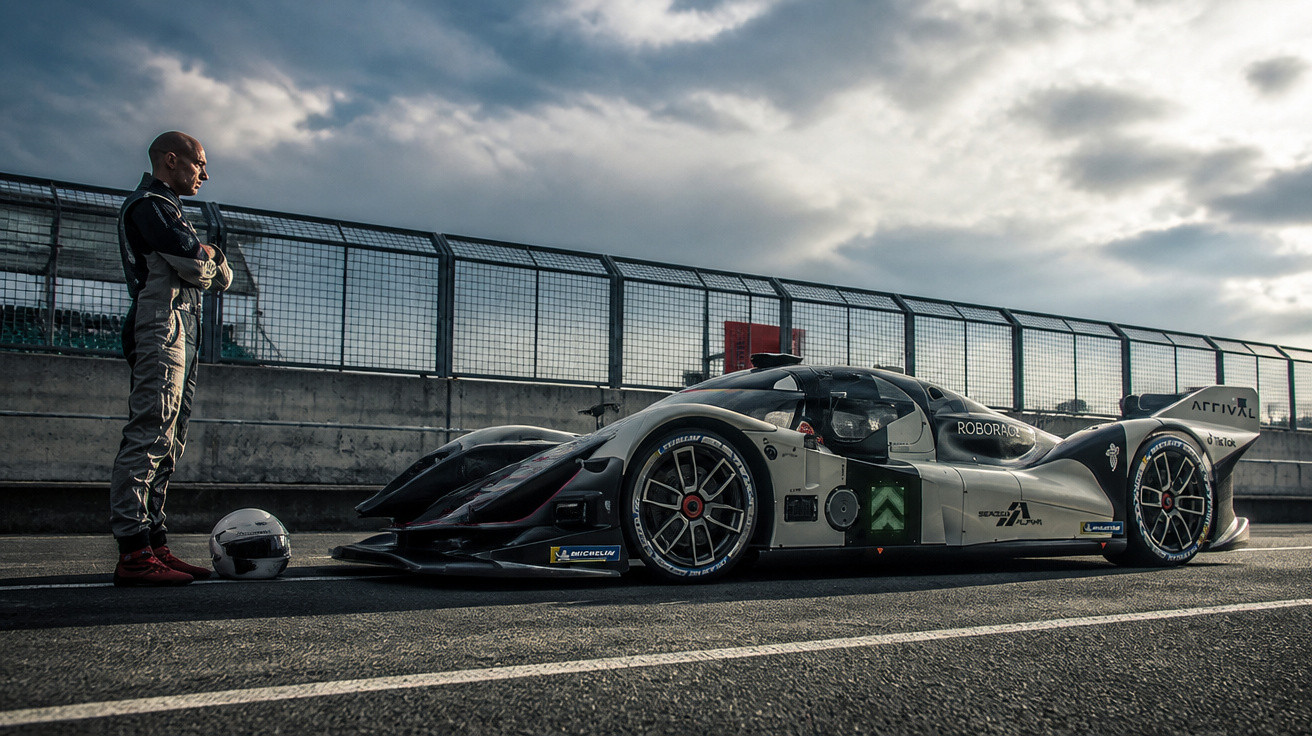
Devbot 2.0: primeiras impressões em Silverstone
Isto é pressão? Admito que estou apreensivo. Agarro o arnês, recolho os pés para o espaço destinado aos mesmos, a luz no topo do tablier fica azul, o carro solta um peido electrónico, o volante dá um pequeno solavanco e lá vai ele, num zumbido. A apreensão desaparece assim que contornamos Copse. O Devbot 2.0 anda depressa.
Na realidade, não estava particularmente preocupado com a ideia de deixar o carro conduzir por mim. Silverstone tem imensas escapatórias e, hoje em dia, ninguém o colocaria num carro de competição autónomo sem ter uma confiança bastante sólida na tecnologia. E na equipa jurídica. Parece muito mais arriscado tirar as mãos do volante num Tesla.
[nó:campo_carrossel-temático]
Texto: Ollie Marriage // Fotografia: Rowan Horncastle
Mas e se o carro fosse mais rápido? Isso seria bem mais difícil de aceitar. Ainda assim, porque não haveria de o ser? Há décadas que os supercomputadores vencem grandes mestres de xadrez, e o desporto motorizado é uma actividade binária, com limites de pista muito bem definidos e uma trajectória mais rápida que pode ser calculada matematicamente para qualquer circuito. Tudo depende de até onde se levam os limites.
Eu levei-os até ao extremo. A honra estava em jogo; não havia hipótese de deixar o computador ganhar-me. Era um desafio de uma volta: primeiro o homem, depois a máquina. Por isso, na minha única volta cronometrada, reagi da forma mais humana possível: ataquei como um berserker embriagado de batalha. Foi uma volta totalmente à carga - na dúvida, pé a fundo; resolve-se no vértice; trajectória directa; o manual do idiota para exagerar na condução. Mete isso nos teus algoritmos e processa-o, máquina. O facto de ter resultado diz muito tanto sobre o homem como sobre a máquina.
Roboracer e a plataforma Devbot 2.0
Deixem-me apresentar-vos o Devbot 2.0. É o braço de desenvolvimento da Roboracer, a equipa de competição autónoma cujo Robocar tem dado espectáculos por todo o mundo nos últimos anos. Espectáculos, note-se: passagens a velocidade máxima, burnouts e donuts, mas ainda sem corridas propriamente ditas. Para já. Existem planos, mas são pouco convencionais.
O Devbot 2.0 - este é o modelo de segunda geração - representa o lado sério da operação: “Não pensem tanto nisto como um carro, mas antes como uma plataforma de hardware”, explica-me Paul Andrews, responsável pelas parcerias. “O Devbot integra todos os sensores, processadores, Lidar, câmaras e GPS que permitem a terceiros testar os seus pacotes de software.” Visto de outra maneira: qualquer pessoa interessada na condução autónoma - ou seja, praticamente toda a gente actualmente - pode recorrer ao Devbot para experimentar o seu software. A VW utilizou-o recentemente para testar um algoritmo de sensor de travagem. Depois de o engenheiro da VW carregar o pacote de software no Devbot, a equipa da Roborace perguntou-lhe se confiava o suficiente no programa para se sentar no carro enquanto este o usava. Confiava. Não bateu.
[nó:campoimagemgrandeleituraesquerda-temático-delta:0]
Para os construtores automóveis, o Devbot pode encurtar o processo de desenvolvimento; para outros, funciona como uma folha em branco onde podem esboçar ideias. Conheço Danilo Caporale, investigador de pós-doutoramento da Universidade de Pisa: “O nosso laboratório dedica-se à robótica e à bioengenharia. Por isso, trabalhamos em muitas áreas, desde próteses robóticas a robôs humanoides e robôs industriais. São perspectivas muito, muito diferentes. Então perguntamo-nos: o que podemos fazer aqui que melhore os carros do futuro? E, ao fazê-lo, o que podemos aprender para aperfeiçoar os robôs do futuro? Dou-vos um exemplo: temos um robô humanoide concebido para intervenções de recuperação em ambientes exigentes, como uma casa desabada. Com o Devbot conseguimos testar os seus sensores, a rapidez com que respondem e a forma como reagem no que consideramos um ambiente muito limpo. Portanto, não se trata apenas de carros.”
O Devbot acolhe competições para empresas de investigação. “Não se limitam a voltas em pista”, diz-me Andrews, “incluem fazer o veículo perceber onde está quando o GPS é desligado ou encontrar sozinho o caminho através de um labirinto de cones. As possibilidades são enormes”. O exercício de hoje é comparativamente básico, tal como o software em utilização: não consegue aprender nem evoluir volta após volta, apenas repetir o que faz. Os engenheiros de competição dizem-me que é invulgar as voltas diferirem mais de 0,1 segundos.
A volta do homem contra a máquina
Retirem tudo até chegarem ao chassis e encontrarão um Ginetta LMP3, mas equipado com um motor eléctrico em cada eixo, para debitar 550 cv e cumprir os 0–96 km/h em cerca de três segundos. Há algo que ainda não tinha revelado: nós - o Devbot e eu - estávamos limitados a uma velocidade máxima pouco heróica de 100 km/h. Não é exactamente competição a sério, a fundo e sem concessões, pois não? Mas a quem beneficia realmente? Se há algo que aprendi nas corridas, é que, quanto mais depressa ando, mais erros cometo. Em vez disso, começo a pensar em táctica. Quem precisa da trajectória de corrida? Será certamente mais rápido encontrar o caminho mais curto à volta da pista. O meu cérebro entra em sobrecarga - são parâmetros em que nunca tinha pensado numa pista.
Em versão resumida, a receita é esta: pé a fundo, ignorar o pedal de travão, apontar o carro à curva e depois resolver o resto. O mesmo de sempre, mas sem ser preciso deixá-lo abrir até aos corretores à saída. A direcção é pesada, os travões também, o carro inclina-se, sacode-se e comporta-se como o carro de competição pouco desenvolvido que é. Também é ruidoso. Os carros de corrida eléctricos são-no, e não de uma forma agradável.
[nó:campoimagemgrandeleituradireita-temático-delta:0]
Chega a vez do carro. Arranca com menos violência, claramente a tentar dosear a potência como deve ser, em vez de a descarregar de uma vez. Sei que já vou com a dianteira à frente. Em Copse, deixa cerca de 30 cm de margem para o corretor interior, enquanto eu roubei uns gananciosos 90 cm de tinta. No entanto, está bem em Becketts. Trava mais tarde do que eu e fá-lo de forma suave. Simplesmente não alivia a travagem nem de perto nem de longe cedo o suficiente. Nem volta a aplicar a potência como devia.
É curioso, contudo. Na Club Straight, faz as mesmas correcções bruscas que fizera na aproximação a Maggotts: um desvio binário seguido de libertação, como fazemos no Forza. Nas curvas, porém, é excelente, acrescentando progressivamente ângulo de direcção e equilibrando-o com a força de travagem. É muito equilibrado. Mas sei que ganhei antes de os engenheiros me explicarem a telemetria e a diferença de quatro segundos. Ainda assim, é interessante observar os traçados no ecrã: a minha velocidade no vértice foi muito superior, mas a suavidade da desaceleração, a consistência da direcção e os comandos precisos que o Devbot transmitiu ao chassis sugerem todos que poderia ter sido bastante mais rápido.
Mais tarde, tentam fazê-lo. Um engenheiro sai com o Devbot a utilizar um pacote de software diferente, com uma velocidade máxima mais elevada e uma abordagem mais permissiva ao risco. Em Becketts, alarga ligeiramente a trajectória, toca na linha branca molhada do lado de fora e entra em sobreviragem. O Devbot apanha a derrapagem, mas não consegue controlá-la quando o carro chicoteia para o lado oposto. Sim, o carro robô entra em pião. Isto deixa-me satisfeito - demonstra falibilidade, prova que as máquinas também têm de aprender e que esse processo não é simples nem rápido. Mas ele, ao contrário de mim, só ficará mais veloz. Não tenho a certeza de querer repetir este desafio daqui a uma década, mas estou a aproveitar este momento enquanto dura. Superioridade presunçosa: uma característica muito humana.
Comentários
Ainda não há comentários. Seja o primeiro!
Deixar um comentário